01 · Guide
Architecture fonctionnelle d’un robot agricole
Un robot robuste sépare autant que possible la chaîne de mission de la chaîne de sécurité. La première cherche à réaliser la tâche : suivre un rang, biner, semer, transporter, détecter une plante. La seconde doit limiter le risque même si l'algorithme de mission se trompe. Cette séparation est fondamentale : un réseau neuronal performant en reconnaissance d'adventices ne suffit pas à garantir l'arrêt devant une personne.
La chaîne de mission décide de l’itinéraire et commande l’outil ; la chaîne de sécurité surveille les limites, les obstacles et l’arrêt. Tester un scénario d’urgence indépendamment de la qualité de la navigation évite de confondre autonomie et sécurité.
02 · Guide
Définir le travail confié au robot
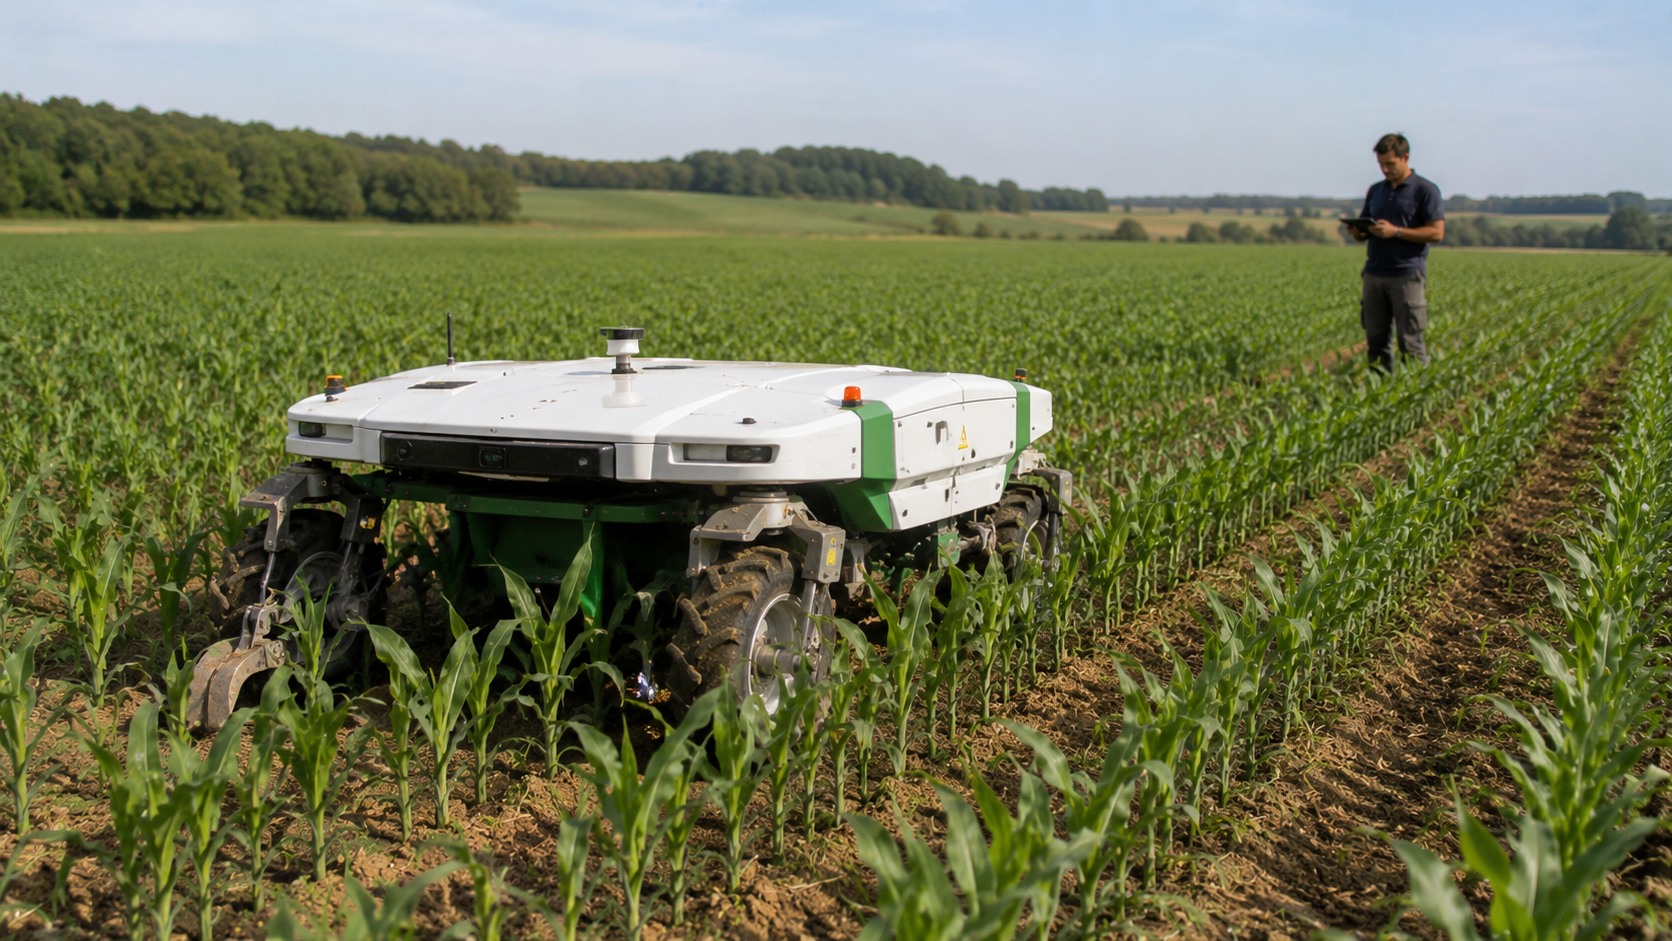
Un robot agricole doit être évalué sur une tâche précise, par exemple le désherbage d’un interrang. La vitesse, la fréquence de passage et la qualité du travail dépendent de la culture, du sol, de la météo et des conditions d’accès.
Pour un désherbage, relever le stade des adventices et de la culture, la largeur traitée et le pourcentage de plantes épargnées. Ces observations rendent l’essai comparable à un passage mécanique classique.
04 · Guide
Sécurité des personnes
INRAE met en avant deux fonctions à éprouver : détecter un obstacle puis placer la machine dans un état sûr, et empêcher la sortie de la zone assignée. Ces fonctions se vérifient en conditions réelles, y compris aux tournières et près des voies de circulation.
Les essais de sécurité doivent comprendre un obstacle immobile et une personne entrant dans la zone de travail. Le redémarrage après arrêt ne doit être autorisé que selon la procédure prévue par le fabricant et l’analyse de risque de l’exploitation.
| Essai | Ce qu’il vérifie |
|---|---|
| Obstacle immobile | Détection puis placement de la machine dans un état sûr |
| Personne entrant dans la zone de travail | Essai requis avec un obstacle immobile |
| Redémarrage après arrêt | Procédure du fabricant et analyse de risque de l’exploitation |
05 · Guide
Comparer le coût et le travail réalisé
Comparer le robot à une solution existante exige de compter les heures de surveillance, de transport, de réglage et de maintenance, ainsi que la surface réellement traitée. Un essai au champ doit mesurer les adventices restantes et les dommages à la culture, pas seulement le temps de fonctionnement.
INRAE a évalué, dans le cadre du Challenge ROSE, des solutions de désherbage autonome intrarang. Cet exemple montre l’intérêt de juger séparément la détection des plantes, la commande de l’outil et le résultat agronomique après le passage.
06 · Guide
Retenir les critères d’un essai
Un essai utile relève quatre éléments : la tâche confiée, les fonctions de sécurité, la position de l’organe actif et le résultat agronomique après le passage.
Pour un désherbage, relever le stade des adventices et de la culture, la largeur traitée et le pourcentage de plantes épargnées. Juger séparément la détection des plantes, la commande de l’outil et le résultat agronomique.
Questions fréquentes
Pour aller à l’essentiel
Un GNSS corrigé suffit-il à détecter une personne?
Non. Le GNSS corrigé peut guider le robot, mais il ne détecte pas à lui seul une personne, un animal ou un obstacle.
Un robot doit-il être jugé sur son temps de fonctionnement?
Non. Un essai au champ doit mesurer les adventices restantes et les dommages à la culture, pas seulement le temps de fonctionnement.
Le redémarrage après arrêt est-il libre?
Non. Il ne doit être autorisé que selon la procédure prévue par le fabricant et l’analyse de risque de l’exploitation.